


Eletechsup Factory store
IO56D02 DC 12V 24V Multifunktions-Steuerplatine für Vorwärts-Rückwärts-Endschalter Start Stopp Schiebetorantrieb Elektro für Vorhang Automatische Tür
IO56D02 DC 12V 24V Multifunktions-Steuerplatine für Vorwärts-Rückwärts-Endschalter Start Stopp Schiebetorantrieb Elektro für Vorhang Automatische Tür
SKU:IO56D02_12V
965 auf Lager
Verfügbarkeit für Abholungen konnte nicht geladen werden
IO56D02 von eletechsup ;
Produktname: DC 12V 24V Multifunktions-Vorwärts-Rückwärts-Endschalter-Start-Stopp-Steuerplatine für elektrische Schiebermotoren für automatische Türen
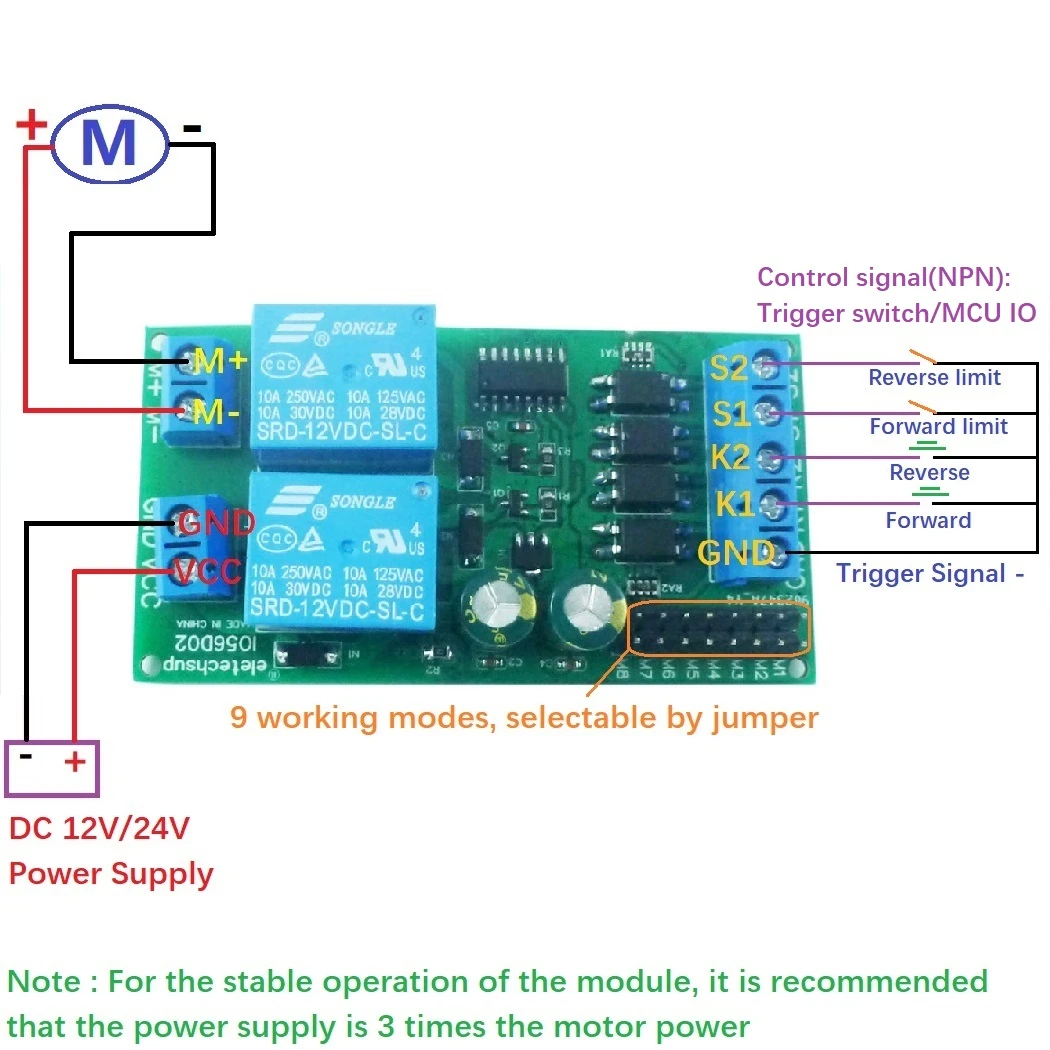
Verdrahtungsreferenzdiagramm:
Allgemeine Verdrahtung:
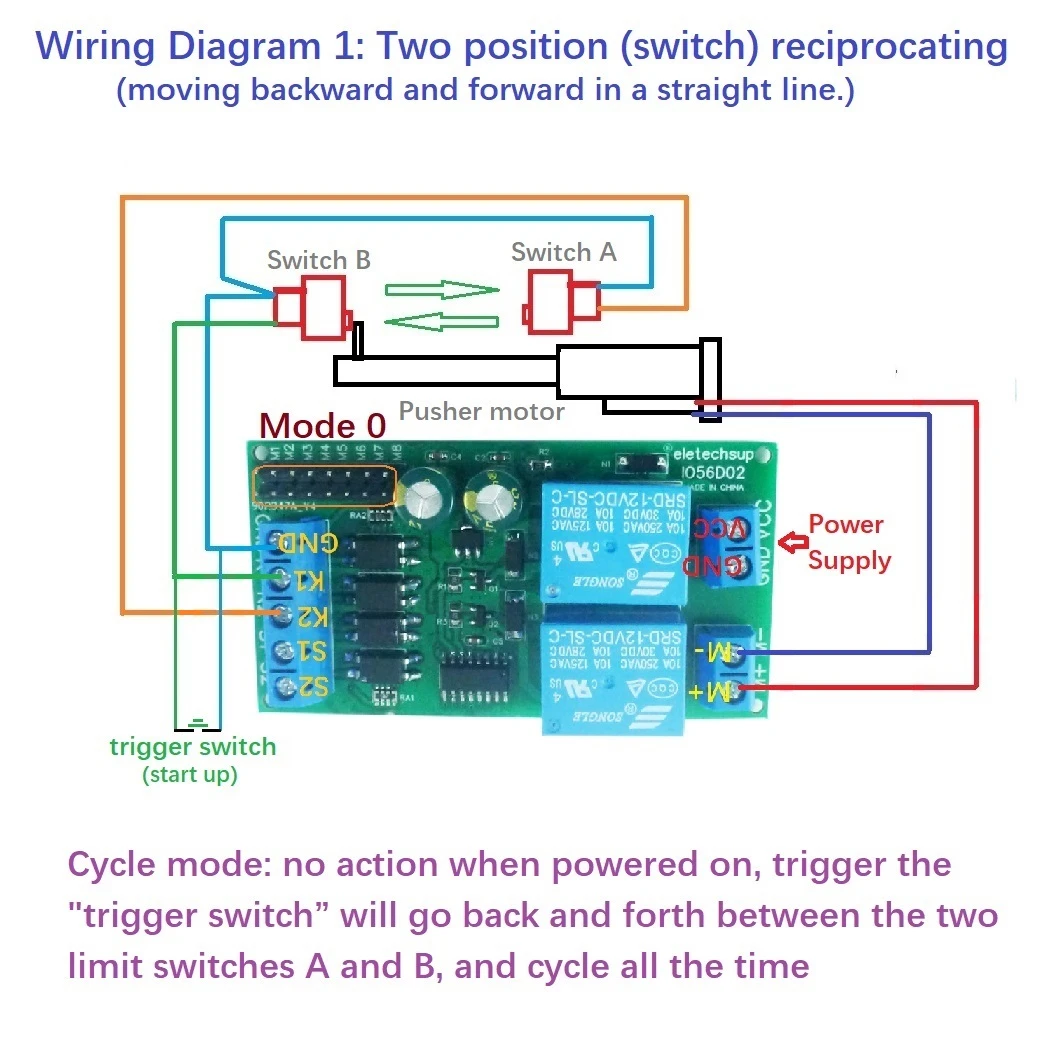
Verdrahtungsdiagramm 1: Zwei-Positions-(Schalter)-Pendelbewegung
(Bewegung vorwärts und rückwärts in einer geraden Linie.)
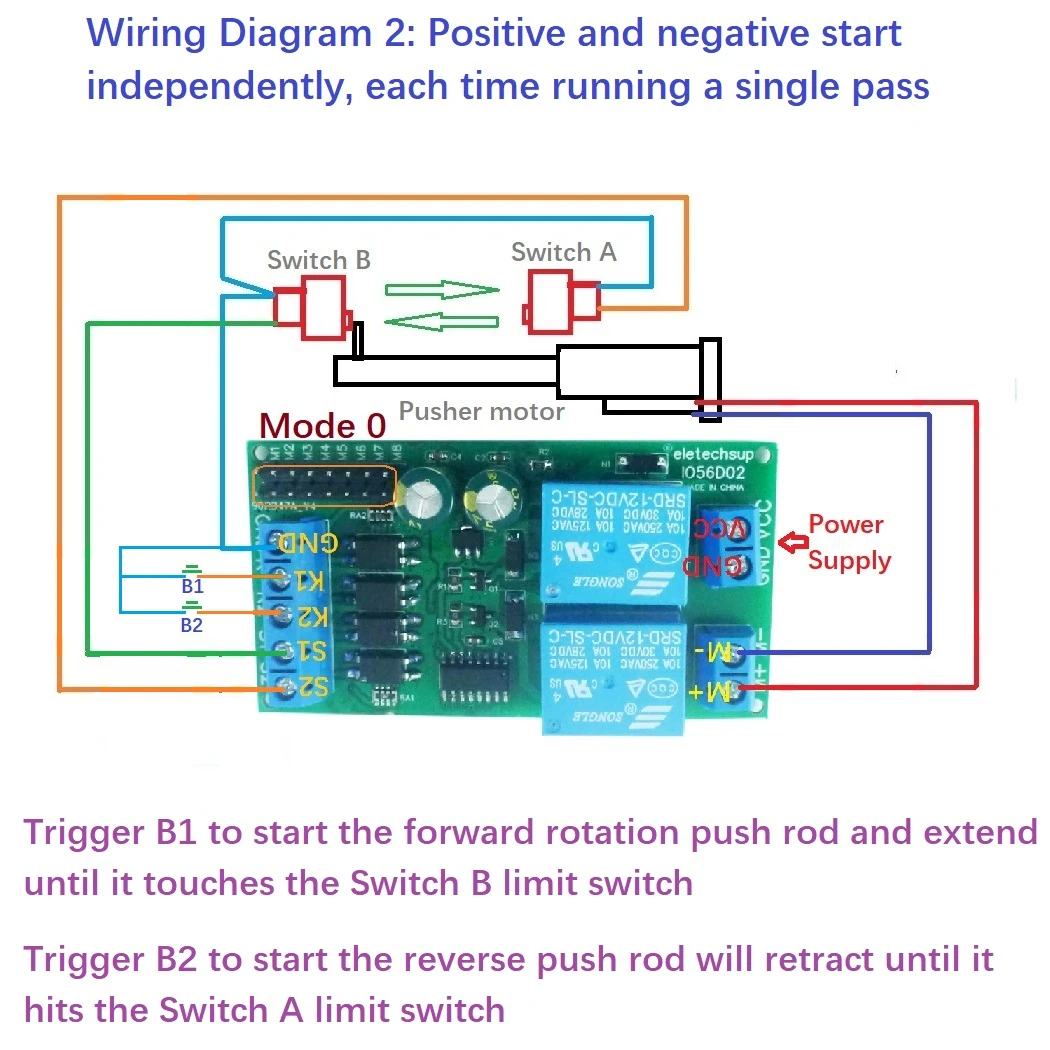
Verdrahtungsdiagramm 2: Unabhängiger Start mit Plus und Minus, jeder Start führt zu einem einzigen Durchlauf
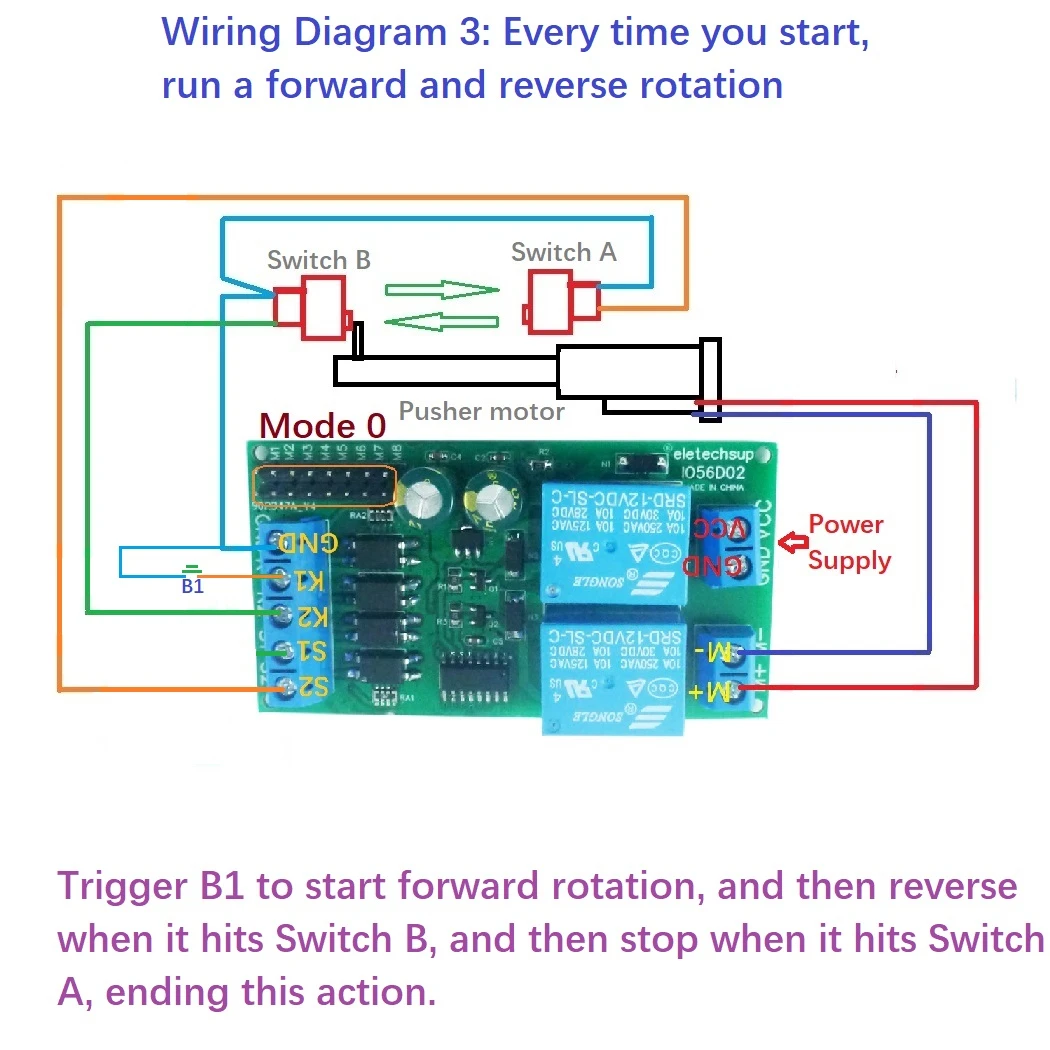
Verdrahtungsdiagramm 3: Bei jedem Start eine Vorwärts- und Rückwärtsrotation ausführen
Im Lieferumfang enthalten:
1 Stück DC-Motor-Vorwärts- und Rückwärts-Steuergerät

Produktparameter:
1 Betriebsspannung: DC 12V (12V-Version) oder 24V (24V-Version) (DC-Netzteil-Leistung ≥ Motorlast x3);
2 Geeigneter Motor: Bürsten-Gleichstrommotor;
3 Maximaler Laststrom: 4,5A;
4 Signaleingang: aktiv-niedrig (NPN);
5 Betriebsmodi: 9 wählbare Modi, einschließlich Impuls, Selbstverriegelung usw.;
6 Betriebsstrom (ohne Motor): Ruhestrom: 4MA, Vorwärts- oder Rückwärts-Betriebsstrom: 40MA
7 Größe: 75*40*19mm;
8 Gewicht: 37,6 Gramm.
30A-Relais-Version, bitte hier klicken: hier klicken
Pin-Beschreibung
VCC : Stromversorgung +
GND : Stromversorgung -
M+ : Motor +
M- : Motor -
GND : Trigger-Signal -
K1 : Vorwärts-Eingangsbesteuerung
K2 : Rückwärts-Eingangsbesteuerung
S1 : Vorwärts-Endschaltersignal
S2 : Rückwärts-Endschaltersignal
Dieses Modul verfügt über 4 Signaleingangsterminals, nämlich ''K1'', ''K2'', ''S1'', ''S2'', K1 ist der Signaleingangsterminal für Vorwärtsrotation, K2 ist der Signaleingangsterminal für Rückwärtsrotation, und S2 ist der Signaleingangsterminal für das Vorwärtsrotations-Endschaltersignal, S2 ist der Signaleingangsterminal für das Rückwärts-Endschaltersignal. Die Signaleingangsquelle kann aus Mikroschalter, Induktion, Infrarot, Metall, Fernbedienung und anderen Modulen ausgewählt werden, und kann auch von einem Mikrocontroller gesteuert werden.
Arbeitsmodus:
Modus 0 (Standard):
Selbstverriegelungsmodus, das Signal muss nur einmal getriggert werden, und das Modul bleibt im Selbstverriegelungsmodus in Betrieb.
- Wenn während der Vorwärtsrotation ein Rückwärtssignal auftritt, wird sofort für 0,3 Sekunden angehalten und dann die Rückwärtsrotation eingeleitet;
- Das Endschaltersignal hat Vorrang, und das Vorwärts-Endschaltersignal wird sofort angehalten, wenn die Vorwärtsrotation auftritt;
- Die Vorwärtsrotation kann nicht gestartet werden, wenn ein Vorwärtsrotations-Endschaltersignal vorhanden ist, und das Gleiche gilt für die Rückwärtsrotation;
- Das Vorwärtsrotationssignal und das Rückwärtssignal sind gültig, wenn das Niedrigpegel-Signal, d.h. ein kurzzeitiges 0V-Niveau (negative Stromversorgung), anliegt, wird der Start ausgeführt;
- Das Endschaltersignal ist normalerweise offen; (Zum Beispiel, wenn der SW1-Schalter geschlossen ist oder mit einem Niedrigpegel verbunden ist, kann die Vorwärtsrotation nicht gestartet werden.)
-Nur ein Endschaltersignal ist zu einem Zeitpunkt gültig, zum Beispiel: Wenn während der Rückwärtsrotation zwei Endschaltersignale gleichzeitig eingegeben werden, kann die Motorrotation nicht gestoppt werden.
Modus 1 :
Die automatische Startversion von Modus 0 fügt dem Modus 0 die automatische Startfunktion bei Einschalten hinzu, das heißt, jedes Mal, wenn das Modul eingeschaltet wird, startet es automatisch die Vorwärtsrotation. Diese Version eignet sich besser als Bewegungsmodul zwischen zwei Punkten, und es wird automatisch arbeiten, wenn das Modul eingeschaltet wird.
Modus 2:
Impulsmodus. Wenn ein Vorwärtsrotationssignal vorhanden ist, rotiert der Motor vorwärts; wenn ein Rückwärtssignal vorhanden ist, kehrt der Motor um; wenn kein Vorwärtsrotationssignal und kein Rückwärtssignal vorhanden ist, stoppt der Motor; wenn die Vorwärtsrotation erfolgt und ein Vorwärtsrotations-Endschalter vorhanden ist, wird die Vorwärtsrotation gestoppt; Während der Rotation, wenn ein Rückwärtsrotations-Endschaltersignal vorhanden ist, wird die Rückwärtsrotation gestoppt. Das Entfernen der beiden Endschaltersignale stellt die Rotation nicht wieder her, und es ist erforderlich, das Rotationssignal erneut einzugeben, um die Vorwärts- und Rückwärtsrotation zu starten.
Modus 3:
Der Pegel-getriebene Modus, ähnlich in der Funktion wie die H-Brücke, arbeitet nach der folgenden Logik:
Wenn ein Vorwärtsrotationssignal vorhanden ist und kein Signal am Vorwärts-Endschalter vorhanden ist, wird er vorwärts rotieren; wenn ein Rückwärtssignal vorhanden ist und kein Signal am Rückwärts-Endschalter vorhanden ist, wird er rückwärts rotieren; diese Version ist vom reinen Logictyp und eignet sich für den Mikrocontroller-Signaleingang. Achten Sie auf die Vorwärtsrotationspriorität, das heißt, Vorwärtsrotation erfolgt, wenn sowohl der Vorwärts- als auch der Rückwärtseingang die Bedingungen erfüllen.
Achten Sie auf die Echtzeitnatur des Pegels. Zum Beispiel, wenn gleichzeitig Signale an den Vorwärts- und Rückwärtseingangsterminals vorhanden sind, erfolgt die Vorwärtsrotation. Zu diesem Zeitpunkt, wenn das Vorwärtsrotationssignal entfernt wird und das Rückwärtssignal beibehalten wird, wird er rückwärts rotieren. Der Endschaltereingang ist ungültig, wenn der Motor rotiert, und der Motor kann nicht gestoppt werden.
Modus 4:
Start/Stopp-Modus, die Funktion ist dieselbe wie Modus 0, nur die folgenden Funktionsdetails unterscheiden sich:
Wenn die Vorwärtsrotation gestartet wurde, geben Sie das Vorwärtsrotationssignal erneut ein, es wird sofort gestoppt; wenn die Rückwärtsrotation gestartet wurde, geben Sie das Rückwärtssignal erneut ein, es wird sofort gestoppt. Zum Beispiel: es gibt ein Vorwärtssignal >>> Vorwärtsrotation sofort; zu diesem Zeitpunkt, geben Sie das Vorwärtsrotationssignal ein >>> Vorwärtsrotation sofort stoppen. Rückwärts ist dasselbe.
Modus 5:
Die Funktion ist dieselbe wie Modus 0, nur der Unterschied des Endschaltersignals ist wie folgt:
Das Endschaltersignal ist nur für die aktuelle Zeit gültig (die Flanke ist gültig).
Zum Beispiel, nach dem Start der Vorwärtsrotation, wird es gestoppt, wenn das Vorwärts-Endschaltersignal auftritt. Nach dem Stopp, obwohl das Vorwärts-Endschaltersignal immer noch eingegeben wird, kann die Vorwärtsrotation immer noch gestartet werden, indem das Vorwärtsrotationssignal zu diesem Zeitpunkt eingegeben wird. Wenn die einseitigen Start- und Endpunkte auf demselben Bewegungskreis sind, wird diese Spezifikation normalerweise verwendet, zum Beispiel, einmal drücken, um einen Kreis zu machen, und erneut drücken, um einen weiteren Kreis zu machen.
Modus 6:
Ein-Tasten-Schaltermodus, die Funktion ist dieselbe wie Modus 0, nur die Startmethode ist anders, wie folgt:
Vorwärtsrotationssignal-Eingabe, Vorwärtsrotation nach dem Auslösen, Rückwärtsrotation nach dem erneuten Auslösen, und Rückwärtssignal-Eingabe ist ungültig. Geben Sie das Vorwärtsrotationssignal einmal ein, um die Vorwärtsrotation zu starten, und stoppen Sie die Vorwärtsrotation, wenn das Vorwärts-Endschalter ein Signal hat; geben Sie das Vorwärtsrotationssignal erneut ein, starten Sie die Rückwärtsrotation, und stoppen Sie die Rückwärtsrotation, nachdem das Rückwärtsrotations-Endschalter ein Signal hat.
Modus 7:
Vorwärtsrotation bei Vorwärtsrotationssignal-Eingabe, Rückwärtsrotation bei keinem Signal, und das Rückwärtssignal-Eingabe ist ungültig und kann nicht zusammen mit anderen Signalen eingegeben werden. Während der Vorwärtsrotation, wird die Vorwärtsrotation gestoppt, wenn es ein Signal am Vorwärts-Endschalter gibt; während der Rückwärtsrotation, wird die Rückwärtsrotation gestoppt, wenn es ein Signal am Rückwärts-Endschalter gibt. Nur ein Endschaltersignal ist zu einem Zeitpunkt gültig.
zum Beispiel: Wenn während der Rückwärtsrotation zwei Endschaltersignale gleichzeitig eingegeben werden, kann die Motorrotation nicht gestoppt werden.
Modus 8:
Selbstverriegelungs-Endschalter normalerweise geschlossener Modus, nur der Unterschied des Positionssignals, andere Funktionen sind dieselbe wie Modus 0. Das Endschaltersignal ist normalerweise geschlossen (zum Beispiel, wenn kein Signaleingang am Vorwärts-Endschalter vorhanden ist, kann die Vorwärtsrotation nicht gestartet werden, und nur wenn das Vorwärts-Endschaltersignal eingegeben wird, kann die Vorwärtsrotation gestartet werden).
Leistungsanforderungen:
Der DC-Motor-Treibereingang sollte DC-Strom sein. Die Stromversorgung kann verwendet werden, aber nicht beschränkt auf die folgenden Typen: Schaltnetzteil, DC-Ausgangs-Transformator, Blei-Säure-Batterie, Lithium-Batterie, Solar-Batterie usw. Die Stromverbindungsdrähte sind an die Terminals ''VIN'' und ''GND'' jeweils verbunden, und die positiven und negativen Pole der Stromversorgung dürfen nicht vertauscht werden. Der Stromversorgungsspannungsbereich ist DC 11-15V (12V-Version), und es kann zwischen DC 22-26V (24V-Version) normal arbeiten; DC-Strom erfordert Leistung ≥ Motorleistung × 3.
Motoranforderungen:
IO56D02 ist ein DC-Motor-Controller, und der angewendete Motor sollte ein Bürsten-Gleichstrommotor sein. Verbinden Sie die Motorverbindungsdrähte jeweils mit den Terminals ''Motor+'' und ''Motor-'' . Motorleistungsanforderungen: die Nennleistung des 24V DC-Motors ist weniger als 100W, und der Grenzwert ist 200W; die Nennleistung des 12V DC-Motors ist weniger als 50W, und der Grenzwert ist 100W.


