


Eletechsup Original Factory Official Store
RF11A04 433MHz PT2262 PT2272 EV1527 Arduino Encodeur Décodeur RF Delay Kit de liaison sans fil
RF11A04 433MHz PT2262 PT2272 EV1527 Arduino Encodeur Décodeur RF Delay Kit de liaison sans fil
SKU:RF11A04*1+TB416*1
1000 en stock
Impossible de charger la disponibilité du service de retrait
Description :
Description :
N° de modèle : RF11A04 OU CE-RF11A-045V
1. Caractéristiques :
Tension de fonctionnement : 3-5 V CC
Courant de fonctionnement : inférieur à 11 mA (5 V CC)
Principe de fonctionnement : super-hétérodyne
Mode de modulation : OOK / ASK
Fréquence de fonctionnement : 433,92 MHz
Sensibilité de réception : -108 dBm
Niveau de sortie : niveau TTL 5 V, faible consommation en veille, courant maximal 20 mA (ajouter une résistance de limitation de courant)
Décodage : code d’apprentissage, compatible avec EV1527 / PT2262 et une télécommande compatible, peut mémoriser jusqu’à huit télécommandes
Modes de fonctionnement : non verrouillé (impulsion), verrouillé (bascule), interverrouillé ; délai réglable de 0,1 à 500 000 secondes
Dimensions : 30 x 12,1 x 12,5 mm
Poids : 4 grammes ou moins
2. Description des broches
G : broche GND, alimentation CC 3-5 V négative
V : broche VCC, alimentation CC 3-5 V positive
D0 : sortie du canal 1, active à l’état haut
D1 : sortie du canal 2, active à l’état haut
D2 : sortie du canal 3, active à l’état haut
D3 : sortie du canal 4, active à l’état haut
VT : signal de validité de la sortie du canal, peut être utilisé comme signal d’interruption par le microcontrôleur
3. mode de fonctionnement

Vous pouvez sélectionner différents modes de fonctionnement avec les contacts « M4 M3 M2 M1 M0 » dans le mode délai afin de régler le délai à l’aide d’une résistance réglable.
En mode délai, le potentiomètre permet de régler le délai. Tournez dans le sens inverse des aiguilles d’une montre pour augmenter le temps et dans le sens des aiguilles d’une montre pour le raccourcir. La résistance réglable est une résistance de précision ; réglez le temps à l’aide d’un tournevis cruciforme en tournant délicatement (ne forcez pas)
Description des modes de fonctionnement :
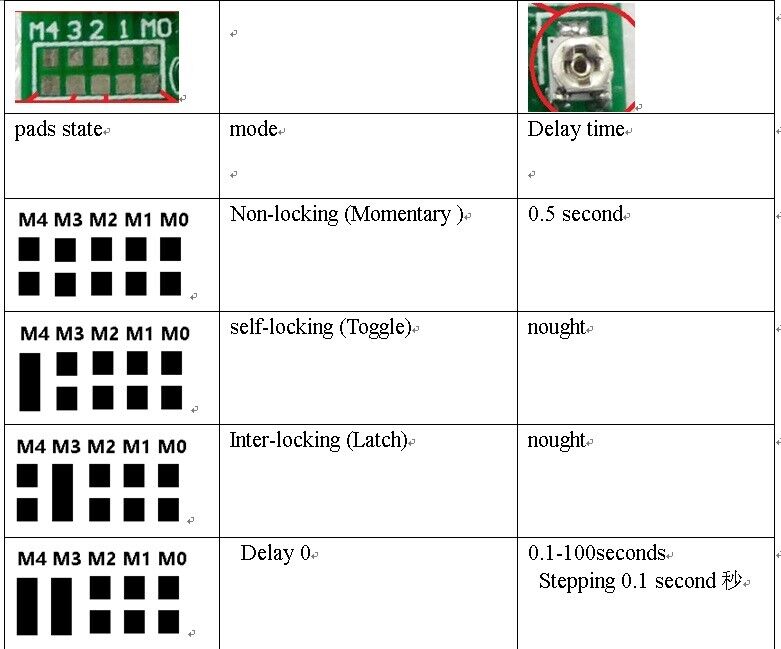

Non verrouillé : appuyez sur le bouton de la télécommande, la sortie IO passe à l’état haut. Relâchez le bouton de la télécommande, la sortie IO passe à l’état bas.
Verrouillé : appuyez sur le bouton de la télécommande, la sortie IO passe à l’état haut. Appuyez à nouveau sur le bouton de la télécommande, la sortie IO passe à l’état bas.
Interverrouillage : appuyez sur le bouton D0 de la télécommande, la sortie IO D0 passe à l’état haut et les autres sorties IO passent à l’état bas ; appuyez sur le bouton D1, la sortie IO D1 passe à l’état haut et les autres sorties IO passent à l’état bas, et ainsi de suite.
Délai : en mode délai, il existe cinq sous-modes de délai 0/1/2/3/4, en ajustant la durée de l’état haut de la sortie IO
4, la télécommande adaptable (télécommande d’apprentissage)
En mode de fonctionnement normal, la LED (D1) est allumée. Lorsqu’elle reçoit une valeur de télécommande valide (EV1527 / PT2262), la LED clignote.
Effacement du code : maintenez le bouton enfoncé. La LED s’éteint, puis continuez à le maintenir enfoncé pendant environ 8 secondes jusqu’à ce que la LED s’allume. À ce moment, le code est effacé (Remarque : après l’effacement du code, les télécommandes précédemment configurées ne fonctionnent plus.
Adaptation (apprentissage) :
Étape 1 (entrée en mode apprentissage) : appuyez sur le bouton de la télécommande, la LED s’éteint ;
Étape 2 (canal 1) : appuyez sur le premier bouton de la télécommande, puis la LED s’éteint après quatre clignotements. Cela signifie qu’elle a mémorisé la valeur du premier bouton
Étape 3 (canal 2) : appuyez sur le deuxième bouton de la télécommande, la LED s’éteint après quatre clignotements. Cela signifie qu’elle a mémorisé la valeur du deuxième bouton
Étape 4 (canal 3) : appuyez ensuite sur le troisième bouton de la télécommande, la LED s’éteint après quatre clignotements. Cela signifie qu’elle a mémorisé la valeur du troisième bouton
Étape 5 (canal 4) : appuyez ensuite sur le quatrième bouton de la télécommande, la LED s’allume après quatre clignotements. Cela signifie qu’elle a mémorisé la valeur du quatrième bouton.
REMARQUE : Le processus doit être terminé en 15 secondes
| N° de modèle | Émetteur à codeur TB416 |
| Description de la fonction | Modules émetteurs à codeur |
| Tension de fonctionnement |
9 V CC
|
| Courant de fonctionnement |
>100 mA
|
| Fréquence de fonctionnement | 433 MHz |
| Mode de modulation | ASK/OOK |
| Stabilité de fréquence SAW | ±150 kHz (max) |
| Puissance d’émission | >55 mW |
| Débit de données | ≤10 kbit/s |
| Longueur de l’antenne | 24 cm (315 MHz), 18 cm (433,92 MHz) |
| Dimensions | 49*31*8 mm |
| Format de codage | Code fixe SC2262 (identique à PT2264 PT2262), fonctionne avec le circuit intégré de décodage PT2272 |
| Portée d’émission | 1 000 mètres (espace ouvert) |
Verrouillage à distance avec Arduino Uno R3 et émetteur RF et récepteur
Introduction :
La clé de mon appartement ne fonctionnait jamais très bien parce qu’il s’agit d’une copie d’une copie d’une copie. Je suis presque certain que le pêne dormant est d’origine dans l’immeuble et que le gestionnaire de l’immeuble semble avoir perdu la clé d’origine il y a des années. Par conséquent, déverrouiller la porte était toujours un calvaire. Changer la serrure n’était pas une option, mais éliminer le besoin d’utiliser une clé, si.
Pièces :
Arduino Uno R3
Servomoteur
2 boutons-poussoirs
LED rouge
LED verte
Diverses résistances
Haut-parleur piézoélectrique
Platine perforée
Étape 1 :
Pièces de montage
J'ai utilisé quelques plaques d'acrylique que j'ai récupérées dans la benne à ordures du magasin de plastique à côté de mon lieu de travail (ils jettent beaucoup de petites pièces comme celle-ci). Autrement, un autre matériau pourrait être utilisé si vous n'avez pas accès à l'acrylique, mais il est facile à travailler et rend très bien.
À l'aide d'une feuille de papier, tracez les trous de montage de votre pêne dormant et reportez-les sur votre plaque d'acrylique. Comme la plupart des pênes dormants sont légèrement différents, je ne partage pas le gabarit que j'ai fait avec une feuille de papier (principalement parce qu'il n'est pas vraiment digne d'être partagé).
Laissez le papier protecteur sur l'acrylique pendant le travail. Le papier permet de marquer facilement les endroits où couper/percer et protège également le matériau des rayures. Une fois toutes les découpes faites et les trous percés, vous pouvez commencer à installer les composants tels que les LED et les interrupteurs.
Étape 2 :
Servomoteur
J'ai utilisé un vieux servomoteur parallax que j'avais dans ma boîte à pièces détachées. Ce petit servomoteur est plus que suffisamment puissant pour faire tourner le pêne dormant. Pour fixer le servomoteur à l'axe de la serrure, j'ai utilisé de la pâte époxy. La pâte époxy est très facile à utiliser et extrêmement polyvalente. Le fil que vous voyez dépasser de la pâte servira de bras pour le contacteur de fin de course.
À un moment donné, les fils de mon servomoteur avaient été coupés, j'ai donc dû ouvrir le boîtier et en souder de nouveaux. J'en ai profité pour souder un deuxième fil sur la ligne 5V et le connecter au bras du contacteur de fin de course.
Étape 3 :
Câblage
Les vis ont été fraisées depuis l'arrière de l'acrylique. Un fil a été attaché à chaque vis, puis à une broche numérique de l'Arduino. Lorsque le balai avec le fil 5V touche la vis, il met la broche numérique de l'Arduino à l'état haut. Veuillez consulter le schéma pour plus de détails.
Étape 4 : Programme
Avis de non-responsabilité : je ne suis pas programmeur, le code ci-dessous peut donc ne pas être le plus efficace. N'hésitez pas à améliorer le code pour vos propres besoins si vous voyez des erreurs ou des problèmes. Il fonctionne pour moi, j'espère donc qu'il fonctionnera pour vous.
// tourner dans le sens horaire pour verrouiller et dans le sens antihoraire pour déverrouiller
//1700 antihoraire; 1500 Arrêt; 1300 horaire
//écrit par Chris Rybitski
#include
Servomoteur pêne dormant; // créer le servomoteur
const int CWLimit = 6; // Contacteur de fin de course sur 6 Déverrouiller
const int CCWLimit = 7; // Contacteur de fin de course sur 7 Verrouiller
const int Redbtn = 12; // bouton-poussoir rouge
const int Blackbtn = 8; // bouton-poussoir noir
const int GreenLED = 10; // LED verte
const int RedLED = 11; // LED rouge
const int Ch1 = 5; // canal rf 1
const int Ch2 = 4; // canal rf 2
const int Buzz = 9; // buzzer
int Unlock = 0;
int Lock = 0;
int timer = 0;
boolean UnLcomplete = false;
boolean Lcomplete = false;
void setup()
{
Serial.begin(9600);
deadbolt.attach(3); // attache le servomoteur
pinMode(GreenLED, OUTPUT);
pinMode(RedLED, OUTPUT);
pinMode(Buzz,OUTPUT);
pinMode(CWLimit, INPUT);
pinMode(CCWLimit, INPUT);
pinMode(Redbtn, INPUT);
pinMode(Blackbtn, INPUT);
pinMode(Ch1, INPUT);
pinMode(Ch2, INPUT);
//mettre les LED et le buzzer sur OFF par défaut
digitalWrite(GreenLED, HIGH);
digitalWrite(RedLED, HIGH);
digitalWrite(Buzz, HIGH);
}
void loop()
{
if (digitalRead(Ch1) == HIGH || digitalRead(Redbtn) == LOW){ //Si la télécommande ou le bouton est pressé
if(UnLcomplete == false){ //ne pas exécuter le déverrouillage si la porte est déjà déverrouillée
Serial.println("UnLock");
Unlock = 1;}}
if (digitalRead(Ch2) == HIGH || digitalRead(Blackbtn) == LOW){ //Si la télécommande ou le bouton est pressé
if(Lcomplete == false){ //ne pas exécuter le verrouillage si la porte est déjà verrouillée
Serial.println("Lock");
Lock = 1;}}
//---------------DÉVERROUILLER-------------------------
if (Unlock == 1){
timer = 0;
while (digitalRead(CWLimit) == LOW){
if (timer > 1500){
digitalWrite(Buzz, LOW);
delay(500);
digitalWrite(Buzz, HIGH);
}
else{
deadbolt.write(1700);
timer++;
delay(1);
}}
deadbolt.write(1500); //arrêt du servomoteur
digitalWrite(RedLED, LOW);
digitalWrite(GreenLED, HIGH);
UnLcomplete = true; //déverrouillage terminé
Lcomplete = false; //réinitialiser le booléen Lock
digitalWrite(Buzz, LOW);
delay(100);
digitalWrite(Buzz, HIGH);
Unlock = 0; //réinitialiser
}
//--------------VERROUILLER----------------------------
if (Lock == 1){
timer = 0;
while (digitalRead(CCWLimit) == LOW){
if (timer > 1500){
digitalWrite(Buzz, LOW);
delay(500);
digitalWrite(Buzz, HIGH);
}
else{
deadbolt.write(1300);
timer++;
delay(1);
}}
deadbolt.write(1500);
digitalWrite(GreenLED, LOW);
digitalWrite(RedLED, HIGH);
Lcomplete = true; //verrouillage terminé
UnLcomplete = false; //réinitialiser le booléen Lock
digitalWrite(Buzz, LOW);
delay(100);
digitalWrite(Buzz, HIGH);
delay(50);
digitalWrite(Buzz, LOW);
delay(100);
digitalWrite(Buzz, HIGH);
Lock = 0; //réinitialiser
}


