


Eletechsup Factory store
IO56D02 CC 12V 24V Carte de contrôle multifonction avant arrière fin de course marche arrêt pour moteur pousseur électrique de rideau porte automatique
IO56D02 CC 12V 24V Carte de contrôle multifonction avant arrière fin de course marche arrêt pour moteur pousseur électrique de rideau porte automatique
SKU:IO56D02_12V
965 en stock
Impossible de charger la disponibilité du service de retrait
IO56D02 de eletechsup ;
Nom du produit : carte de commande multifonction pour moteur électrique DC 12 V/24 V, marche avant/arrière, limite, démarrage/arrêt, pour rideaux et portes automatiques
Schéma de référence du câblage :
Câblage général :
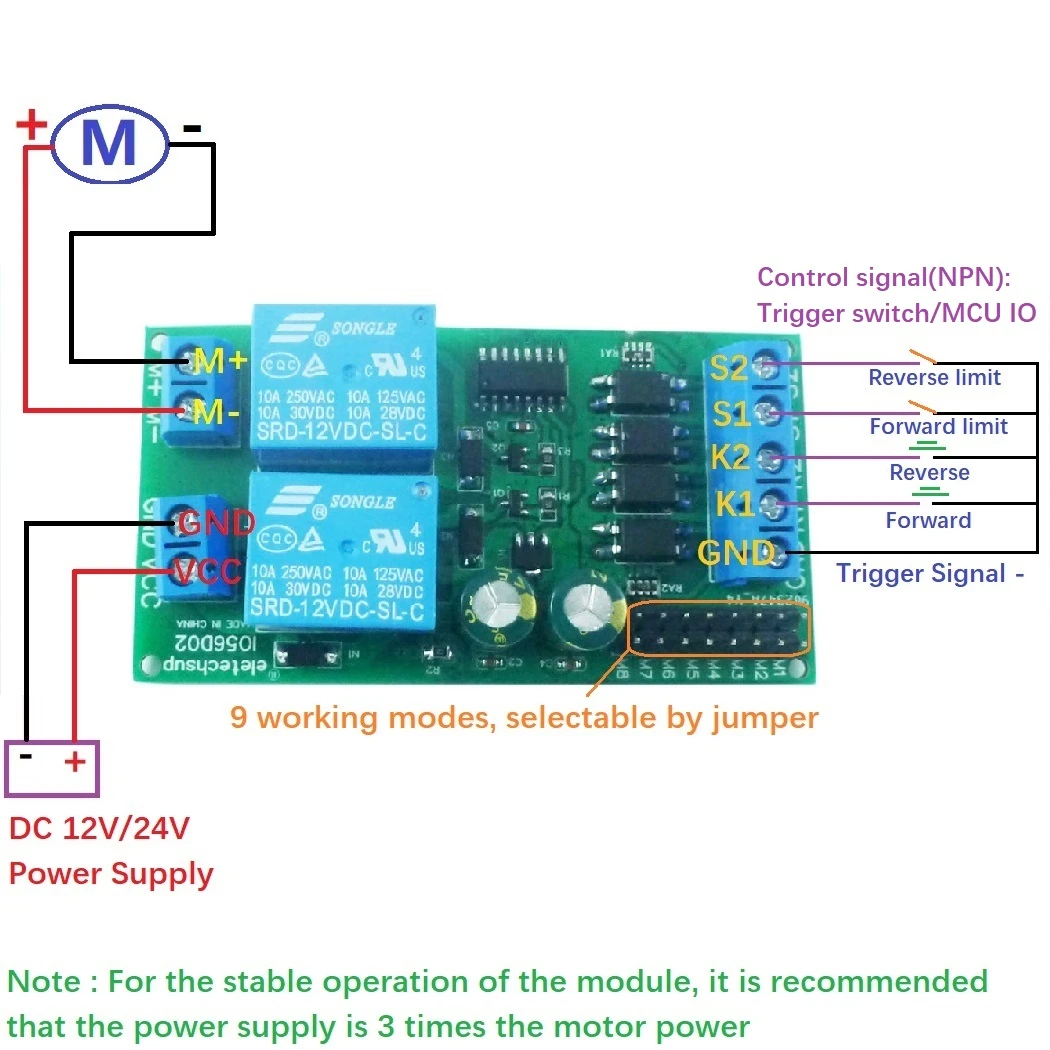
Schéma de câblage 1 : va-et-vient à deux positions (interrupteur)
(mouvement arrière et avant en ligne droite.)
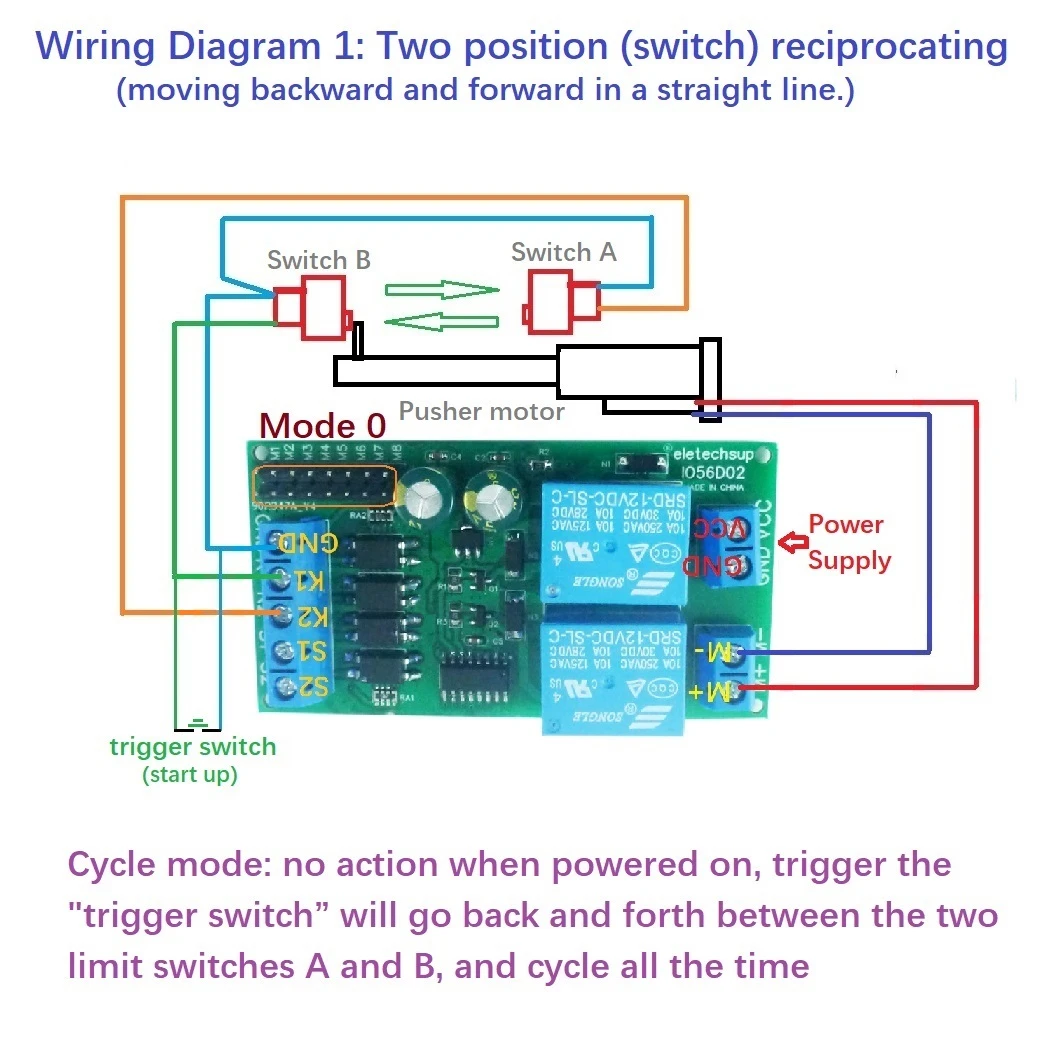
Schéma de câblage 2 : démarrage indépendant des pôles positif et négatif, chaque impulsion effectue un aller simple
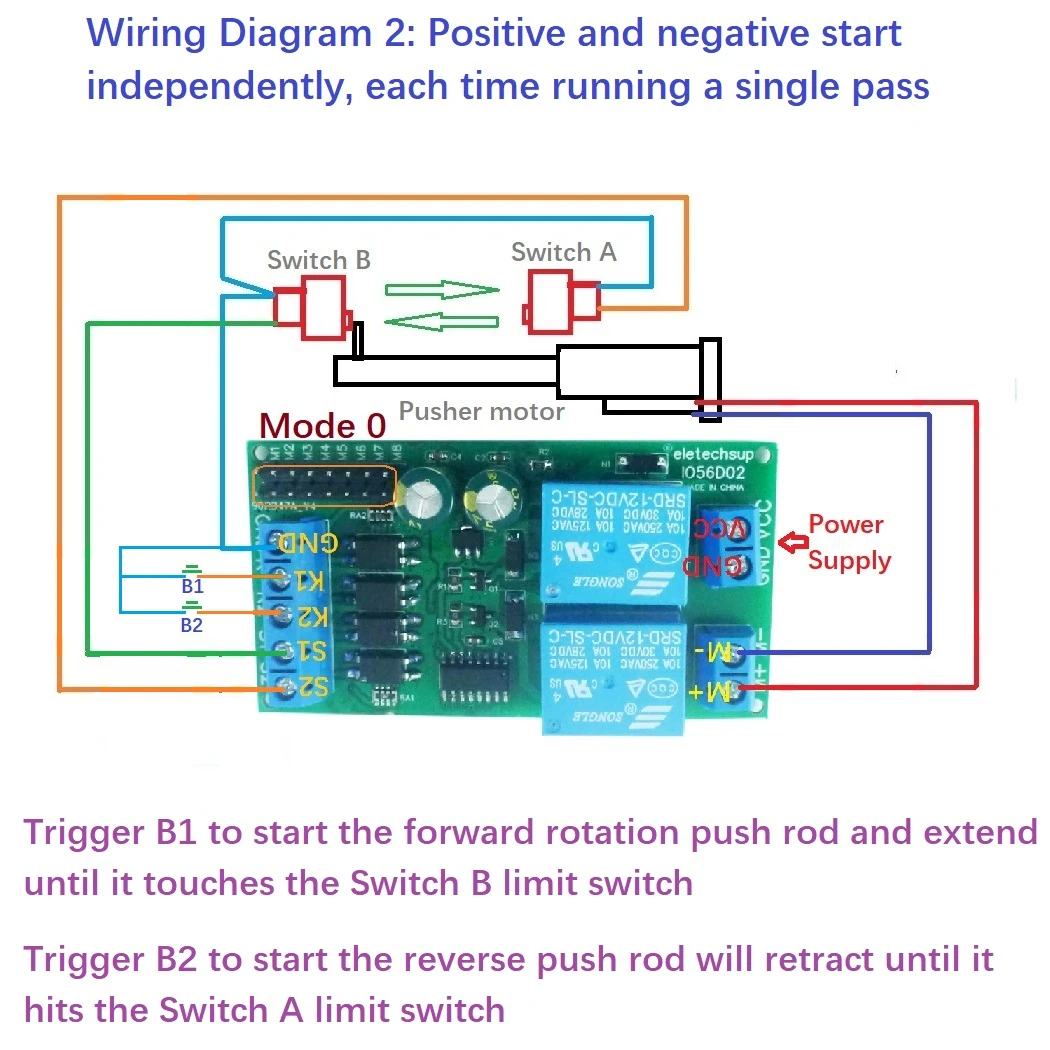
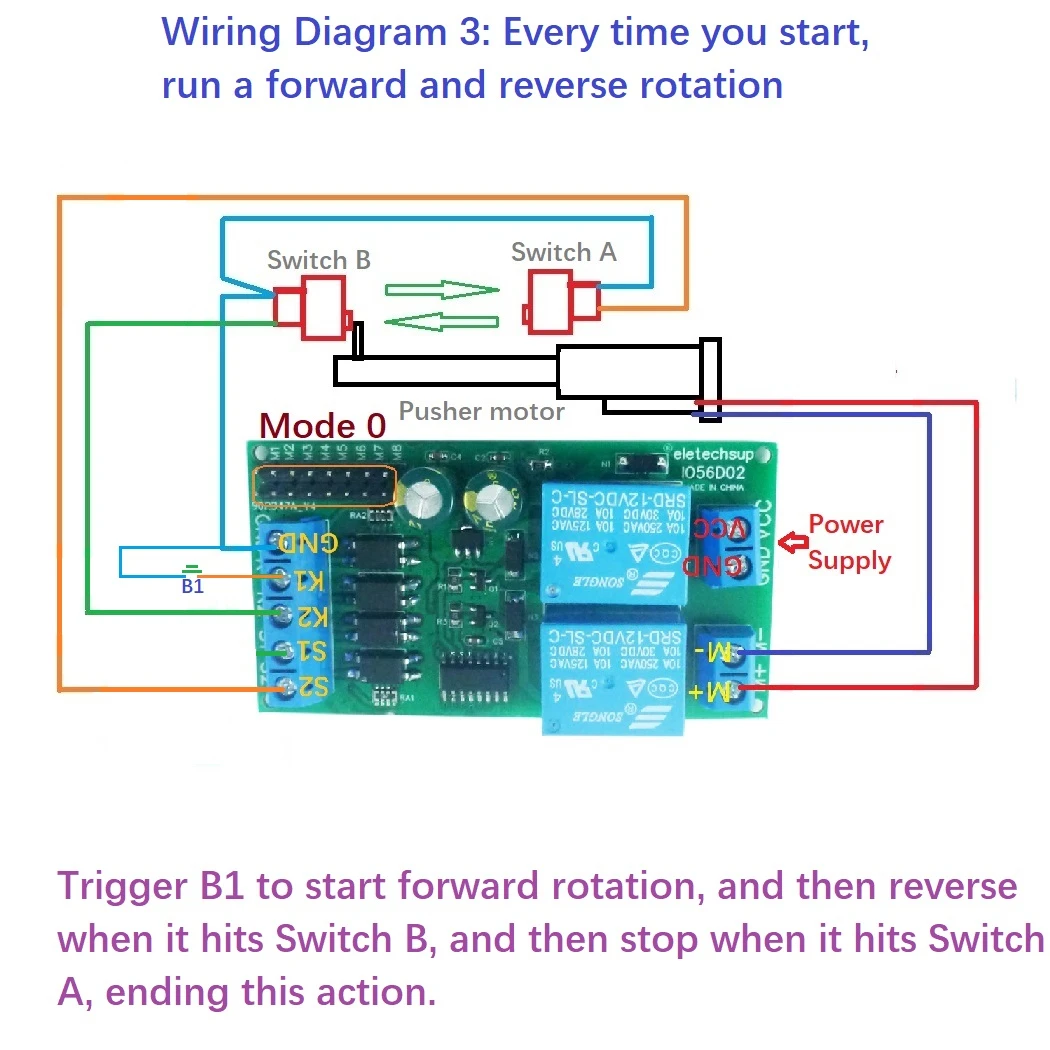
Schéma de câblage 3 : à chaque démarrage, effectue une rotation avant puis arrière
Contenu de l'emballage :
1 contrôleur de marche avant et arrière pour moteur CC

Caractéristiques du produit :
1 Tension de fonctionnement : CC 12 V (version 12 V) ou 24 V (version 24 V) (alimentation CC ≥ puissance du moteur × 3) ;
2 Moteur compatible : moteur CC à balais ;
3 Courant maximal de charge : 4,5 A ;
4 Entrée de signal : niveau bas actif (NPN) ;
5 Modes de fonctionnement : 9 modes au choix, y compris momentané, auto-verrouillé, etc. ;
6 Courant de fonctionnement (hors moteur) : courant de repos : 4 mA, courant de fonctionnement en marche avant ou arrière : 40 mA
7 Dimensions : 75 × 40 × 19 mm ;
8 Poids : 37,6 grammes.
Version relais 30 A, veuillez cliquer ici : cliquez ici
Description des broches
VCC : alimentation +
GND : alimentation -
M+ : moteur +
M- : moteur -
GND : signal de déclenchement -
K1 : commande d'entrée marche avant
K2 : commande d'entrée marche arrière
S1 : signal de fin de course avant
S2 : signal de fin de course arrière
Ce module dispose de 4 bornes d'entrée de signal, à savoir « K1 », « K2 », « S1 » et « S2 ». K1 est la borne d'entrée du signal de rotation avant, K2 est la borne d'entrée du signal de rotation arrière, S1 est la borne d'entrée du signal de fin de course avant et S2 est la borne d'entrée du signal de fin de course arrière. La source d'entrée du signal peut être sélectionnée parmi un micro-interrupteur, un capteur inductif, un capteur infrarouge, un capteur métallique, une télécommande ou d'autres modules, et peut également être contrôlée par un microcontrôleur.
Mode de fonctionnement :
Mode 0 (par défaut) :
Mode auto-verrouillé : le signal ne doit être déclenché qu'une fois, et le module continue de fonctionner en mode auto-verrouillé.
- En cas de signal arrière pendant la rotation avant, le moteur s'arrête immédiatement pendant 0,3 seconde, puis commence la rotation arrière ;
- Le signal de fin de course est prioritaire : la rotation avant s'arrête immédiatement lorsqu'il est détecté ;
- La rotation avant ne peut pas démarrer lorsqu'un signal de fin de course avant est présent, et il en va de même pour la rotation arrière ;
- Les signaux de rotation avant et arrière sont valides au niveau bas, c'est-à-dire à un niveau 0 V de courte durée (alimentation négative), ce qui déclenche le démarrage ;
- Le signal de fin de course est normalement ouvert ; (par exemple, lorsque l'interrupteur SW1 est fermé ou connecté à un niveau bas, la rotation avant ne peut pas démarrer.)
- Un seul signal de fin de course est valide à la fois ; par exemple, l'activation simultanée de deux signaux de fin de course pendant la rotation arrière ne peut pas arrêter la rotation du moteur.
Mode 1 :
La version de démarrage automatique du mode 0 ajoute la fonction de démarrage automatique à la mise sous tension au mode 0. C'est-à-dire qu'à chaque mise sous tension du module, il démarrera automatiquement la rotation avant. Cette version convient mieux comme module de déplacement entre deux points et fonctionnera automatiquement lorsque le module sera mis sous tension.
Mode 2 :
Mode momentané. Lorsqu'un signal de rotation avant est présent, le moteur tourne vers l'avant ; lorsqu'un signal de rotation arrière est présent, le moteur tourne vers l'arrière ; lorsqu'aucun signal de rotation avant ni arrière n'est présent, le moteur s'arrête ; pendant la rotation avant, si un signal de fin de course avant est détecté, la rotation avant s'arrête ; pendant la rotation, si un signal de fin de course arrière est détecté, la rotation arrière s'arrête. Le retrait des deux signaux de fin de course ne relance pas la rotation ; il est nécessaire de réintroduire le signal de rotation pour démarrer la rotation avant ou arrière.
Mode 3 :
Mode piloté par niveau, dont la fonction est similaire à celle d'un pont en H, fonctionnant selon la logique suivante :
Lorsqu'un signal de rotation avant est présent et qu'aucun signal de fin de course avant n'est détecté, le moteur tourne vers l'avant ; lorsqu'un signal arrière est présent et qu'aucun signal de fin de course arrière n'est détecté, le moteur tourne vers l'arrière ; cette version est de type purement logique et convient à une entrée de signal par microcontrôleur. La rotation avant est prioritaire, c'est-à-dire qu'elle est privilégiée lorsque les conditions d'entrée avant et arrière sont réunies.
La réactivité du niveau est importante. Par exemple, lorsque des signaux sont présents simultanément sur les bornes d'entrée avant et arrière, le moteur tourne vers l'avant. À ce moment, si le signal de rotation avant est retiré et que le signal arrière est maintenu, le moteur tourne vers l'arrière. L'entrée de fin de course est inactive lorsque le moteur tourne et ne peut pas l'arrêter.
Mode 4 :
Mode marche/arrêt : la fonction est identique à celle du mode 0, seules les précisions suivantes diffèrent :
Si la rotation avant a démarré, réintroduire le signal de rotation avant l'arrête immédiatement ; si la rotation arrière a démarré, réintroduire le signal de rotation arrière l'arrête immédiatement. Par exemple : un signal avant est présent >>> rotation avant immédiate ; à ce moment, réintroduire le signal de rotation avant >>> arrêt immédiat de la rotation avant. Il en va de même pour la rotation arrière.
Mode 5 :
La fonction est identique à celle du mode 0, seule la différence concernant le signal de fin de course est la suivante :
Le signal de fin de course n'est valide que pour l'instant présent (seul le front montant est valide).
Par exemple, après le démarrage de la rotation avant, elle s'arrête lorsqu'un signal de fin de course avant est détecté. Après l'arrêt, même si le signal de fin de course avant est toujours présent, la rotation avant peut être relancée en réintroduisant le signal de rotation avant. Cette configuration est généralement utilisée lorsque les points de départ et d'arrivée d'un aller simple se trouvent sur le même cercle de déplacement ; par exemple, une pression pour effectuer un tour, puis une autre pression pour en effectuer un autre.
Mode 6 :
Mode interrupteur à une touche : la fonction est identique à celle du mode 0, seul le mode de démarrage diffère, comme suit :
Entrée du signal de rotation avant : déclenchement de la rotation avant ; réintroduction du signal : déclenchement de la rotation arrière ; l'entrée du signal de rotation arrière est inactive. Introduire une fois le signal de rotation avant pour démarrer la rotation avant, puis l'arrêter lorsqu'un signal de fin de course avant est détecté ; réintroduire le signal de rotation avant pour démarrer la rotation arrière, puis l'arrêter lorsqu'un signal de fin de course arrière est détecté.
Mode 7 :
Rotation avant lorsqu'un signal de rotation avant est présent, rotation arrière lorsqu'aucun signal n'est présent ; l'entrée du signal de rotation arrière est inactive et ne peut pas être combinée avec d'autres signaux. Pendant la rotation avant, elle s'arrête si un signal de fin de course avant est détecté ; pendant la rotation arrière, elle s'arrête si un signal de fin de course arrière est détecté. Un seul signal de fin de course est valide à la fois.
par exemple : l'activation simultanée de deux signaux de fin de course pendant la rotation arrière ne peut pas arrêter la rotation du moteur.
Mode 8 :
Mode auto-verrouillé avec fin de course normalement fermé : seule la logique du signal de position diffère, les autres fonctions sont identiques à celles du mode 0. Le signal de fin de course est normalement fermé (par exemple, lorsqu'aucun signal n'est présent sur la fin de course avant, la rotation avant ne peut pas démarrer, et elle ne peut démarrer que lorsque le signal de fin de course avant est présent).
Alimentation requise :
L'entrée de commande du moteur CC doit être alimentée en courant continu. L'alimentation peut être de type CC, mais n'est pas limitée aux types suivants : alimentation à découpage, transformateur à sortie CC, batterie au plomb-acide, batterie au lithium, batterie solaire, etc. Les fils d'alimentation sont connectés respectivement aux bornes « VIN » et « GND », et les pôles positif et négatif de l'alimentation ne doivent pas être inversés. La plage de tension d'alimentation est de 11 à 15 V CC (version 12 V) et le module fonctionne normalement entre 22 et 26 V CC (version 24 V) ; l'alimentation CC doit être ≥ puissance du moteur × 3.
Exigences relatives au moteur :
IO56D02 est un contrôleur de moteur CC, le moteur utilisé doit donc être un moteur CC à balais. Connectez les fils du moteur respectivement aux bornes « Motor+ » et « Motor- ». Exigences de puissance du moteur : la puissance nominale du moteur CC 24 V doit être inférieure à 100 W, avec une limite de 200 W ; la puissance nominale du moteur CC 12 V doit être inférieure à 50 W, avec une limite de 100 W.


